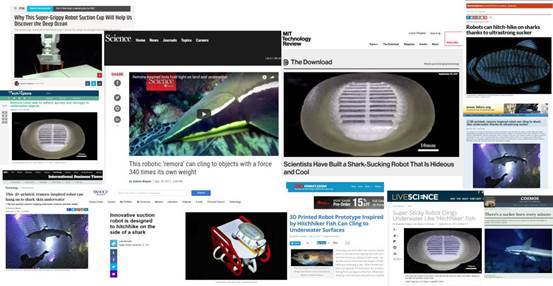
驰名科技媒体报路这项钻研工作
导语:
北京功夫2017年9月21日����,国际顶级期刊《科学》(Science)机械人子刊《科学机械人学》以长文(Research Article)登载了由CG电子文力副教授课题组牵头����,与美国哈佛大学课题组合作研造的最新钻研成就“仿生?鱼软体吸盘机械人”(A biorobotic adhesive disc for underwater hitchhiking inspired bythe remora suckerfish)����。同日����,麻省理工科技评论也报路了该项钻研����。钻研揭示了䲟鱼的吸附机造����,并为将来的低功耗水下仿生软体机械人、水下吸附装置提供了新思路����。文章的第一作者为机械工程与自动化学院博士钻研生王越平����,通讯作者为机械工程及自动化学院、国际交叉科学钻研院仿生软体机械人尝试室文力副教授����。
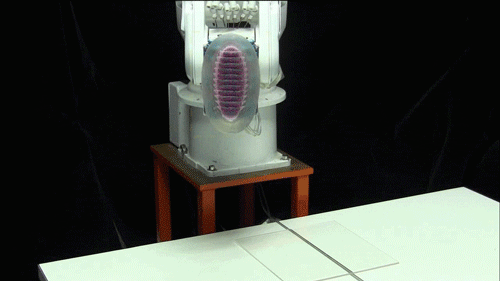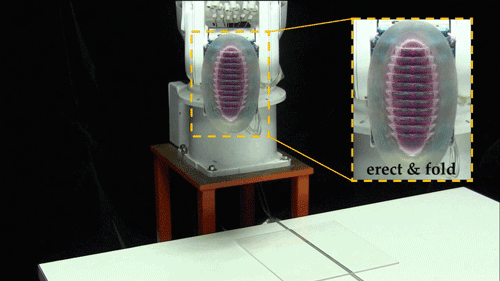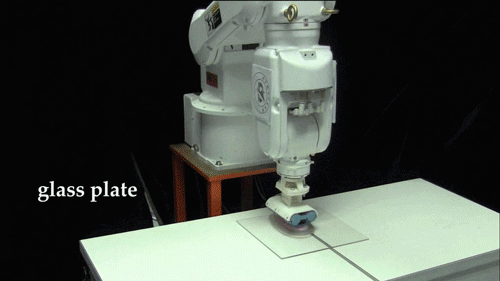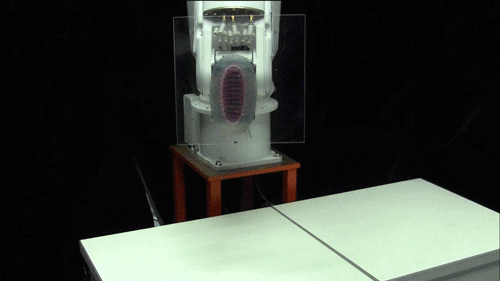
机械手使用仿生吸盘来抓取物品
与海洋生物的渊源
从2014年的3D打印人造仿生鲨鱼皮到2017年的软体章鱼触手机械人道理样机����,文力教员的无数钻研都跟海洋生物密不成分����。数万年的进化让这些生物对周围环境游刃有余����,鲨鱼重大的身躯有着光滑的皮肤����,使它能在水中急剧移动并捕食猎物����,章鱼触手的矫捷性让它在行动和进食过程中维持优势����������?蒲Ъ颐且幌蛟谧暄腥艉文芙庑┚畹慕峁购妥橹河�����,来改好人们的生涯����。
四年前����,文力教员在哈佛大学主攻鲨鱼仿生方向����,当他仔细观察鲨鱼照片的时辰����,无意把稳到鲨鱼皮上附着着一衷熹他的鱼类����。经过标本库查证后����,拥有很强吸附能力的䲟鱼给文力教员留下了深刻的印象������������;毓�����,他方便即着手对䲟鱼的钻研����,文力教员在持久钻研中积攒的丰硕经验����,以及尝试室齐全的水动力学和水下测试设备����,都对该项钻研的发展奠定了优良基础����。
“3D打印人造仿生鲨鱼皮”
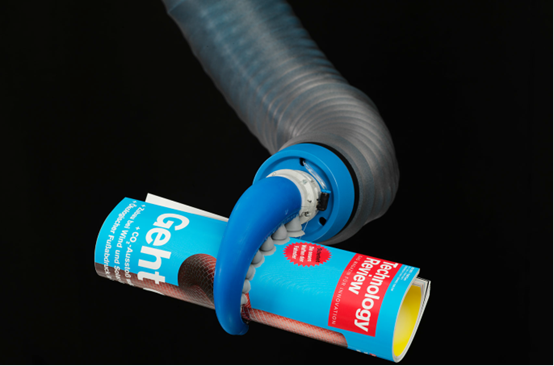
软体章鱼触手机械人道理样机
有趣的䲟鱼
䲟鱼重要凭据它的宿主来分辨类别����,由于文力教员对鲨鱼的熟悉����,吸附于鲨鱼身上的䲟鱼就成了他的首要钻研指标����。䲟鱼自身迁徙能力不强����,但它和鲨鱼一样喜欢冬暖夏凉����,在持久的进化过程中����,它头部的第一背鳍进化成一个分叉且滑润的吸盘����,吸盘内部有上千根分列整齐的幼尖刺����,使吸盘拥有很强的吸附能力����,被吸附的海豚越出水面高快旋转也无法甩掉它����。因而䲟鱼能够通过吸附宿主来实现迁徙����,这个行为被生物学家形象的称为“搭顺风车”����。
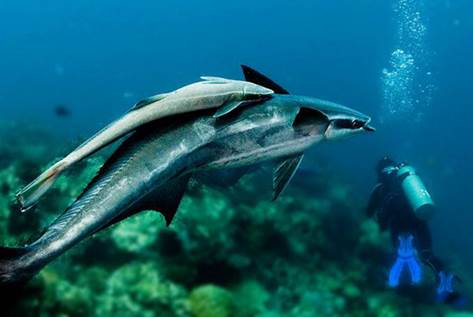
吸附在宿主身上的䲟鱼(图片来自网络)
永一向歇的索求
关键技术突破的背后离不开科研人员的不懈致力����。在对生物吸盘内部鳍片活动学的观测中����,䲟鱼可不会乖乖吸在玻璃壁上任人拍摄����,若何可能齐全拍摄到鳍片活动过程是团队的首个难题����。经过团队长功夫的思虑����,决定在一个光学平台上搭建观测平台����,用两台高快相机同步触发拍摄吸盘内部(观察吸盘组织具体活动)和吸盘侧面(证明吸盘处于吸附状态)����,通过处置后的视频资料得到有效的鳍片活动数据����。
仿生模具(除上面的幼刺之表)由多资料3D打印一次成形����。设计之初由于仅用软硬两种资料来造作模具����,导致样机吸附性不好且易开裂����。不休尝试改进后����,团队意识到人类的肌肉和骨骼之间是由半月板、韧带等组织逐步过渡的����,因而使用梯杜撞度资料进行3D打印来解决材质的仿照问题����。吸盘上的幼刺尺度幼且尖硬����,3D打印技术无法满足要求的精度和硬度����,因而文力教员课题组与美国哈佛大学的国际团队合作����,利用激光雕镂技术造作了尺度、状态都和真实䲟鱼高度类似的硬质幼刺并在测试中成效较好����。
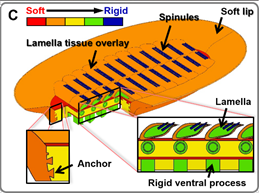

梯度变动的3D打印示意图
此表����,一体打印成形的样机因动弹机构的存在����,吸盘基板上留有空地����,对吸附机能会产生很大影响����。因而团队更换为高凳租底的规划����,在表侧用橡皮泥密封����,另一侧浇灌软质硅胶资料����,凝固后再把橡皮泥冲刷掉����,并浇灌一样的硅胶资料����。这样既实现了密封����,又不影响鳍片传动机构的动弹����。前后共批改二十余版本才有此刻的软体机械人样机����。

软体机械人样机
结语:
此项目持续四年之久����,期间多名硕士生博士生参加了钻研����������?蒲胁换嶂褂谝黄畚牡陌浞�����,这仅仅是一个初步����。仿生科技是大天然鬼斧神工和人类科技智慧的共同结晶����,我们相信����,凭借文力教员执着的海洋情怀����,他将会在仿生学领域获得更多成就����。
更多资料:
论文链接:
http://robotics.sciencemag.org/content/2/10/eaan8072
Science/AAAS multimedia报路链接:
http://www.sciencemag.org/news/2017/09/robotic-remora-can-cling-objects-force-340-times-its-own-weight
MIT Technology Review报路链接:
https://www.technologyreview.com/the-download/608916/scientists-have-built-a-shark-sucking-robot-that-is-hideous-and-cool/
Biomechanics and Soft Robotics Lab报路链接:
http://softrobotics.buaa.edu.cn/home/index.htm
策动/案牍:曹嘉辉
采访:谭莉莎、曹嘉辉、李明珠
设计:任天妹
技术:曹嘉辉
鸣谢:机械工程及自动化学院、国际交叉科学钻研院仿生软体机械人尝试室
编审:门户网站总编总监工作室
投稿:geoos@buaa.edu.cn